글

라벨이 PLC인 게시물 표시

[PLC] 서보 모터 브레이크 결선, 왜 릴레이 터미널을 써야 할까?

이미지
[실무 가이드] 서보 모터 브레이크 결선, 왜 릴레이 터미널을 써야 할까? 서보 앰프 브레이크 배선 예시 (ex. MINAS-A6B 시리즈) 서보 시스템을 설계하거나 시운전(Try Run)을 할 때 가장 빈번하게 발생하는 사고 중 하나가 서보 드라이버의 출력 포트 소손 입니다. "그냥 24V 신호니까 브레이크에 바로 연결하면 안 되나?"라는 의문에서 시작해, 가장 안전하고 똑똑한 결선 방법까지 정리해 봅니다. 1. 서보 드라이버 출력(X4)의 한계: "생각보다 약하다" 대부분의 메이저 서보 드라이버(Panasonic, Mitsubishi 등) 출력 포트는 최대 정격이 30V 50mA 내외입니다. 반면, 모터 브레이크를 해제하는 데 필요한 전류는 소형 모터 기준 약 300~400mA 에 달합니다. 결론: 직접 연결하는 순간 정격의 6~8배가 넘는 전류가 흐르며 드라이버 내부 트랜지스터가 즉사합니다. 2. 해결사: 릴레이 터미널 선택의 기술 드라이버 보호를 위해 중간에 '릴레이'라는 다리를 놓아야 합니다. 이때 어떤 보드를 쓰느냐가 시스템의 안정성을 결정합니다. 브레이크 OFF 신호는 X4 커넥터의 핀 1, 2번을 사용해서 배선합니다. BRK-OFF-(2번 핀)에 DC24V의 0V를 연결하고 BRK-OFF+(1번 핀)을 릴레이 코일의 -단자에 연결합니다. 그리고 릴레이 코일의 +단자에는 DC24V+를 연결합니다. 중요한 점은 브레이크 코일용 DC 파워서플라이와 제어용 DC 파워서플라이는 별개의 것을 사용하는 것이 권장사항입니다. ① 소비전류를 체크하라 (앰프 보호) 범용 릴레이(HR7 등): 코일 소비전력이 약 0.9W(37.5mA)로, 드라이버 정격(50mA)에 너무 바짝 붙어 있어 위험 마진이 적습니다. 슬림 릴레이 터미널(R4T-YC, R4T-16P-S): 소비전력이 약 110~120mW (약 10mA) 수준입니다. 드라이버 정격의 20%만 사용하므로 매우 안전합니다. ② 유도성 부하(브레이크)에 강...

[전기실무] 부하 특성 데이터와 KEC 차단기 선정 가이드

[전기실무] 부하 특성 데이터와 KEC 차단기 선정 가이드 전기 설비 설계 시 부하의 정격 전류만 확인하면 예기치 못한 차단기 트립이나 선로 과열이 발생할 수 있습니다. 슈나이더 일렉트릭의 기술 가이드에 명시된 부하별 상세 특성과 **한국전기설비규정(KEC)**에 따른 차단기 선정 핵심을 정리해 드립니다. 1. 주요 부하별 상세 특성 (실무 기술 데이터) 설계 시 차단기가 오동작하지 않도록 부하별 기동(돌입) 전류 배수를 반드시 확인해야 합니다. 유도 전동기 (Motor) 기동 전류는 정격의 약 6 ~ 8배 이며, 피크 시 최대 12 ~ 15배 까지 발생합니다. 스타-델타 기동 등을 통해 기동 전류를 낮출 수 있습니다 (예: 7.5배 → 4배로 감소). 변압기 (Transformer) 전원 투입 시 정격의 약 25배 에 달하는 매우 높은 돌입 전류가 순간적으로 흐릅니다. LED 조명 점등 시 정격의 수십 배에서 최대 250배 이상의 돌입 전류가 아주 짧은 시간(250μs 미만) 동안 발생합니다. 방전등 (HID / 형광등) 램프 전력 외에 **안정기 손실(약 10 ~ 25%)**을 부하 합계에 반드시 포함해야 합니다. 역률 개선 콘덴서가 없는 형광등의 역률은 약 0.6으로 매우 낮습니다. 적외선 램프 및 저항 부하 일반 히터는 역률이 1에 가깝지만, 적외선 램프는 초기 투입 시 냉간 저항 특성으로 정격의 10 ~ 15배 전류가 흐를 수 있습니다. 2. KEC 기준 차단기 선정 공식 KEC 212.4.1에 따라 과부하 보호장치(차단기)는 다음 조건을 만족해야 합니다. [조건 1] 기본 선정 부등식 차단기 정격전류( In )는 설계전류( Ib )보다 크고 전선의 허용전류( Iz )보다 작아야 합니다. Ib ≤ In ≤ Iz 설계 전류 (Ib) 계산식: 3상 부하: Ib = Pn / (1.732 × V × 효율 × 역률) 단상 부하: Ib = Pn / (V × 효율 × 역률) [조건 2] 규약 동작 전류 검토 차단기가 전선의 절연이 파괴되기 전에 확실히 동작...

[PLC] 온도센서 보정을 위한 최소제곱법(OLS) 연산

  PLC에서 PT100 온도센서 보정을 위한 최소제곱법(OLS) 연산 구현하기 안녕하세요! 오늘은 PLC에 연결된 PT100 온도센서의 교정을 위해 최소제곱법(OLS, Ordinary Least Squares) 을 활용해 보정식을 찾는 방법을 소개합니다. 특히, PLC 프로그래밍 언어 중 하나인 Structured Text(ST) 로 간단한 1차 선형 회귀를 구현하는 예제를 다뤄볼게요. 1. PT100 센서 교정 왜 필요한가? PT100 센서는 온도에 따라 저항이 변하는 대표적인 RTD(Resistance Temperature Detector)입니다. 하지만 센서마다 약간의 오차가 있고, 배선 길이, 접촉 저항, 노후화 등으로 인해 실제 온도와 PLC에서 측정되는 온도 값에 차이가 발생합니다. 따라서, 정확한 온도 제어를 위해선 ‘실제 온도’와 ‘측정 온도’ 사이의 관계를 찾아 보정하는 과정(교정)이 필수 입니다. 2. 교정 데이터란? 교정 데이터는 측정된 값과 실제 온도값 쌍 으로 구성됩니다. 측정값(PLC 읽은 온도) 실제 온도(기준 온도계) 0.0 0.0 50.0 51.2 100.0 102.5 이 데이터들을 바탕으로 측정값을 실제 온도에 맞게 변환하는 수식을 만들어야 합니다. 3. 최소제곱법(OLS)으로 보정식 만들기 측정값 x x 와 실제 온도 y y  사이에 다음과 같은 1차 함수 관계를 가정합니다. y = a × x + b y = a \times x + b 여기서 a a 는 기울기, b b 는 절편입니다. 이 a , b a, b  값을 최소제곱법으로 구하는 공식은 아래와 같습니다. a = n ∑ ( x i y i ) − ∑ x i ∑ y i n ∑ x i 2 − ( ∑ x i ) 2 a = \frac{n \sum (x_i y_i) - \sum x_i \sum y_i}{n \sum x_i^2 - (\sum x_i)^2} ​ ​ b = ∑ y i − a ∑ x i n b = \frac{\s...

[PLC] 자동화 장비의 핵심 상태 흐름: 국내외 비교와 Petri Net, ST 언어 적용

산업 자동화 장비를 설계하거나 운용해 본 사람이라면, 장비 패널에 늘 등장하는 익숙한 버튼들과 마주친다. "수동/자동", "원점복귀", "비상정지", "리셋" 등. 이러한 핵심 조작 상태는 국내뿐 아니라 해외 장비에서도 거의 동일한 구조 로 존재한다. 이 글에서는 국내외 자동화 장비의 상태 흐름이 얼마나 유사한지를 정리하고, 이를 Petri Net으로 모델링하고 ST(Structured Text)로 구현하는 관점 까지 확장해 설명한다. ✅ 자동화 장비의 공통 핵심 상태들 전 세계 어디서나 거의 공통적으로 다음과 같은 상태들이 사용된다: 한국어 용어 영어 용어 (해외에서 자주 쓰는 표현) 설명 수동 Manual Mode / Hand Mode 작업자가 직접 조작하는 모드 (JOG 포함) 자동 Auto / Automatic Mode 사전 정의된 순서를 따라 자동으로 작업 원점복귀 Homing / Reference / Zero Return 센서 기준 또는 소프트 리밋 기준 원점 설정 대기 Idle / Standby 동작 전 대기 상태 초기화 Init / Initialization 시스템 전원 ON 후 설정 초기화 단계 작동 준비 Ready / Standby 사이클 시작 전 정상 대기 상태 실행 중 Running / Auto Cycle 자동 사이클 동작 중 정지 Hold / Pause / Interlock 수동 정지 또는 조건에 의한 정지 이상 정지 Fault / Alarm / Abort 센서 이상, 오류 등으로 인한 정지 리셋 Reset / Clear Alarm 에러 해제 후 상태 초기화 🕹 국내와 해외 장비 패널 구성의 공통점 수동/자동 전환 스위치 ( MAN / AUTO , Hand / Auto ) 원점복귀 버튼 ( Homing , Reference ) START / STOP / RESET 버튼 (IEC 표준 색상) 비상 정지 스위치 ( E-STOP ) ...

[PLC] ST 언어에서 C언어 기반 디자인 패턴 활용하기

1. 서론 PLC 프로그래밍에서 ST(Structured Text) 언어는 C언어와 문법적으로 유사한 구조를 가지고 있습니다. 그렇다면, C언어에서 자주 활용되는 디자인 패턴을 ST에서도 사용할 수 있을까요? 본 글에서는 C언어의 디자인 패턴을 ST 언어에 적용하는 방법과 고려해야 할 사항을 정리해보겠습니다. 2. ST 언어와 C언어의 차이점 C언어의 디자인 패턴을 적용할 때 고려해야 할 ST 언어의 특징은 다음과 같습니다. 메모리 관리 차이 : C언어는 동적 메모리 할당( malloc/free )을 지원하지만, ST는 정적 변수 할당을 기본으로 합니다. 객체지향적 개념 제한 : ST는 클래스(Class) 개념이 없고, 대신 함수 블록(Function Block, FB)을 활용해야 합니다. 실시간성과 PLC 실행 주기 : PLC 프로그램은 스캔 주기마다 실행되므로, 옵저버 패턴 등의 이벤트 기반 패턴을 변형해야 할 수 있습니다. 3. ST 언어에서 활용할 수 있는 디자인 패턴 (1) 싱글톤 패턴 (Singleton) 싱글톤 패턴은 한 개의 인스턴스만 유지하는 패턴으로, PLC에서는 글로벌 변수와 함수 블록(FB)을 활용하여 구현할 수 있습니다. FUNCTION_BLOCK Singleton VAR instance : INT := 0; (* 싱글톤 인스턴스 *) END_VAR METHOD GetInstance : INT BEGIN IF instance = 0 THEN instance := 1; (* 초기화 *) END_IF; GetInstance := instance; END_METHOD 이렇게 하면 GetInstance 메서드를 호출하여 단일 인스턴스를 유지할 수 있습니다. (2) 팩토리 패턴 (Factory Pattern) PLC에서는 동적 객체 생성을 직접 지원하지 않으므로, 여러 개의 함수 블록을 사전에 정의한 후 선택적으로 호출하는 방식으로 팩토리 패턴을 구현할 수 있습니...

[PLC] PLC 프로그래밍에서 활용할 수 있는 디자인 패턴 정리

PLC(Programmable Logic Controller)는 산업 자동화에서 중요한 역할을 하며, 효율적이고 유지보수하기 쉬운 코드를 작성하려면 디자인 패턴을 활용하는 것이 필수적입니다. 이번 글에서는 Mitsubishi MELSEC-Q 시리즈와 Keyence KV 시리즈 등 다양한 PLC 환경에서 적용할 수 있는 디자인 패턴을 정리해보겠습니다. 1️⃣ 상태 기계 패턴 (State Machine Pattern) ✅ 적용 사례: 공장 자동화 시스템에서 여러 동작 상태(대기, 시작, 실행, 정지 등)를 관리할 때 컨베이어, 로봇 팔, 어셈블리 라인 등 순차적인 작업이 필요한 경우 🛠 구현 방식: 각 상태를 별도의 래더 다이어그램 블록(STD, SFC) 또는 Structured Text(ST)로 구현 트랜지션(상태 전이)을 명확히 정의하여 이벤트 기반으로 상태 전환 수행 Mitsubishi의 SFC (Sequential Function Chart) 활용 가능 2️⃣ 싱글톤 패턴 (Singleton Pattern) ✅ 적용 사례: PLC 내부에서 단 하나만 존재해야 하는 데이터 저장소 (예: 설정 값, 네트워크 매개변수, 센서 캘리브레이션 값 등) HMI(터치스크린)와 공유하는 전역 변수 관리 🛠 구현 방식: D 레지스터(DM) 또는 M 비트 를 사용하여 전역 데이터 영역을 할당 해당 데이터에 접근하는 함수(FC, FB)를 만들어 불필요한 중복 선언을 방지 Mitsubishi Q 시리즈에서는 Global Label 을 활용하면 효과적 3️⃣ 옵저버 패턴 (Observer Pattern) ✅ 적용 사례: 센서 데이터가 변경될 때마다 여러 개의 액추에이터(모터, 솔레노이드 등)가 반응해야 하는 경우 HMI의 입력값이 변경되면 여러 장치가 영향을 받아야 할 때 🛠 구현 방식: M 비트 또는 D 레지스터의 값이 변경될 때, 여러 FB(Function Blo...

[PLC] PLC ST 언어에서 함수와 함수 블록을 활용한 서보 모터 제어 예시

PLC 프로그래밍을 하다 보면 여러 개의 서보 모터를 제어할 때 기본적인 로직은 동일하지만 입출력 주소나 동작 방식이 조금씩 다른 경우가 많습니다. 이런 경우, Structured Text(ST) 언어에서 함수(Function), 함수 블록(Function Block, FB), 그리고 Petri Net 을 활용하면 코드의 중복을 줄이고 유지보수성을 높일 수 있습니다. 이번 글에서는 이를 활용하는 방법을 소개하겠습니다. 1. 함수(Function) 활용 함수는 입력 값을 받아 처리한 후 결과를 반환하는 구조로, 입출력 주소가 다르지만 기본적인 제어 로직이 동일한 경우 유용합니다. ✅ 예제: 단순 서보 모터 제어 함수 FUNCTION ServoControl : BOOL VAR_INPUT StartCmd : BOOL; StopCmd : BOOL; END_VAR VAR_OUTPUT MotorStatus : BOOL; END_VAR BEGIN IF StartCmd THEN MotorStatus := TRUE; ELSIF StopCmd THEN MotorStatus := FALSE; END_IF; ServoControl := MotorStatus; END_FUNCTION ✅ 사용법 Motor1_Status := ServoControl(Motor1_Start, Motor1_Stop); Motor2_Status := ServoControl(Motor2_Start, Motor2_Stop); ➡️ 장점: 간단한 로직을 여러 개의 서보 모터에 쉽게 적용 가능 2. 함수 블록(Function Block, FB) 활용 함수 블록은 내부 변수 값을 유지할 수 있어, 서보 모터의 상태 저장이 필요한 경우 적합합니다. 각 서보 모터에 대해 인스턴스를 생성하여 독립적인 상태를 유지할 수 있습니다. ✅ 예제: 서보 모터 객체화 FUNCTION_BLOCK ServoMotor VAR_INPUT Star...

[PLC] ST 언어와 Petri Net을 활용한 기계 동작 프로세스 모델링 및 구현 방법론

  ST 언어와 Petri Net을 활용한 기계 동작 프로세스 모델링 및 구현 방법론 기계 자동화에서 PLC(Programmable Logic Controller)는 필수적인 요소이며, 그중 ST(Structured Text) 언어는 복잡한 로직을 구현하는 데 강력한 도구로 사용됩니다. 한편, Petri Net은 시스템의 상태 전이(State Transition)를 직관적으로 표현할 수 있는 모델링 기법으로, 동시성(Concurrency)과 이벤트 기반 동작을 설계하는 데 유용합니다. 본 글에서는 ST 언어와 Petri Net을 결합하여 기계 동작 프로세스를 모델링하고 구현하는 방법론을 제안합니다. 1. ST 언어와 Petri Net의 결합이 필요한 이유 1.1 기존 PLC 프로그래밍의 한계 기계 자동화 프로세스는 일반적으로 래더 다이어그램(LD)이나 펑션 블록 다이어그램(FBD)으로 설계됩니다. 하지만 다음과 같은 한계가 있습니다: 복잡한 이벤트 기반 로직을 표현하기 어려움 동시성이 필요한 시스템에서 상태 관리가 복잡함 코드 유지보수 및 확장이 어려움 ST 언어는 이러한 문제를 해결할 수 있지만, 여전히 직관적인 모델링이 부족합니다. Petri Net을 활용하면 상태 전이 모델을 명확히 정의하고, 이를 ST 코드로 변환하여 실행할 수 있습니다. 2. ST 언어 기반 Petri Net 모델링 및 구현 방법론 2.1 설계-구현 프로세스 개요 본 방법론에서는 기계 동작을 Petri Net으로 모델링한 후, 이를 ST 코드로 변환하여 PLC에서 실행합니다. 과정은 다음과 같습니다. Petri Net을 활용한 기계 동작 프로세스 모델링 기계 동작을 상태(State)와 이벤트(Transition)로 정의 병렬 동작(Concurrency) 및 이벤트 기반 트리거 표현 ST 언어로 변환 가능한 Petri Net 구조 정리 ST 코드에서 상태 전이를 표현하기 위한 Transition-Condition-M...

[PLC] PLC 프로그래밍에서 Petri Net과 ST 언어를 활용한 설계 방법론

1. 왜 PLC 프로그래밍에는 설계 방법론이 부족할까? PC 소프트웨어 개발에는 다양한 설계 방법론이 존재합니다. 예를 들어 객체지향 설계(OOP), 디자인 패턴, UML 등을 활용하여 체계적으로 개발할 수 있습니다. 그러나 PLC 프로그래밍에서는 이러한 체계적인 설계 방법론이 부족합니다. PLC 프로그램은 주로 래더 다이어그램(LD) 또는 구조적 텍스트(ST)로 작성되는데, 대부분의 개발 방식이 경험에 의존하며, 체계적인 설계 모델 없이 즉흥적으로 작성되는 경우가 많습니다. 이로 인해 유지보수가 어렵고, 코드의 가독성이 떨어지며, 새로운 엔지니어가 기존 코드를 분석하는 데 많은 시간이 소요됩니다. PLC 프로그래밍에도 체계적인 설계 방법론이 필요합니다. 이를 해결하기 위한 방법으로 Petri Net을 활용한 시각적 모델링 과 ST 언어 기반의 일관된 코드 작성 원칙 을 결합하는 방법을 제안합니다. 2. Petri Net을 활용한 PLC 시각적 모델링 2.1 Petri Net이란? Petri Net은 이벤트 기반 시스템의 흐름을 모델링하는 도구 입니다. 상태(Places)와 상태 전이(Transitions)로 구성되며, 특정 이벤트(조건)가 충족되면 상태가 변화하는 방식으로 동작합니다. 이는 PLC의 상태 기반(State-based) 논리를 표현하는 데 매우 적합합니다. Petri Net은 다음과 같은 요소로 구성됩니다: Place(상태 노드) : 시스템의 특정 상태를 나타냅니다. Transition(전이 노드) : 상태 간 변화를 결정하는 이벤트입니다. Arc(화살표) : Place와 Transition을 연결하여 상태 변화의 흐름을 정의합니다. PLC 프로그램을 Petri Net으로 모델링하면, 전체적인 논리 흐름을 직관적으로 이해할 수 있으며, 이를 기반으로 표준화된 ST 코드를 작성할 수 있습니다. 2.2 Petri Net을 사용한 설계 프로세스 시스템 동작을 분석하고 주요 상태를 정의한다. 상태 간 전이...

[PLC] PLC 제어판넬 제작을 위한 전기 지식과 표준

  PLC 제어판넬 제작을 위한 전기 지식과 표준 PLC 자동화 시스템을 설계하고 제작할 때는 단순히 래더 프로그램을 작성하는 것뿐만 아니라, 전기 배선과 보호 장치, 표준 규격까지 고려해야 합니다. 이번 글에서는 PLC 제어판넬 제작을 위한 핵심 전기 지식과 관련 표준에 대해 정리해보겠습니다. 1. PLC 제어판넬 제작을 위한 전기 지식 PLC 제어판넬을 제작할 때는 하드웨어적인 요소와 전기 회로 설계 원칙을 이해하는 것이 중요합니다. 다음은 핵심적인 전기 지식입니다. ✅ 전압 및 전류 이해 AC vs. DC : PLC는 보통 DC 24V 를 사용하지만, 외부 장치는 AC(220V, 380V)를 사용할 수도 있습니다. 전류 용량 계산 : 전력 공식: 소비 전력(W) = 전압(V) × 전류(A) 부하가 많아질수록 전류가 증가하므로, 과부하 방지를 위한 차단기 및 케이블 규격을 계산해야 합니다. 배선 손실을 고려하여 전선의 굵기를 선정해야 합니다. ✅ 배선 및 보호 장치 배선 규격 선택 : 전류 용량에 맞는 전선 굵기(㎟)를 선택해야 하며, 전압 강하 및 발열 문제를 고려해야 합니다. 장거리 배선의 경우 전압 강하를 방지하기 위해 더 굵은 케이블을 사용해야 합니다. 퓨즈 & 차단기(서킷 브레이커) : 과전류 및 단락 사고를 방지하기 위해 반드시 설치해야 합니다. 부하의 특성에 맞는 차단기를 선정해야 하며, 일반적으로 MCB(소형 차단기), MCCB(배선용 차단기) 등이 사용됩니다. 릴레이 & 접촉기 : PLC 출력은 직접 고전력을 제어하지 못하므로, 릴레이(DC)나 접촉기(AC)를 사용하여 제어해야 합니다. AC 모터의 경우 인버터와 연계하여 속도 및 방향을 제어할 수도 있습니다. 노이즈 필터 & 서지 보호기 : 고주파 노이즈 및 서지 전압을 억제하여 PLC의 신호 정확도를 유지하는 역할을 합니다. 특히 서보 모터나 인버터가 있는 경우 서지 보호기 설치가 필수입니다. ...

[PLC] Petri Net을 활용한 PLC 자동화 프로그래밍 기법 연구

1. 서론 PLC(Programmable Logic Controller)는 산업 자동화에서 핵심적인 역할을 하며, 주로 Ladder Diagram(LD)과 Structured Text(ST) 언어로 프로그래밍된다. 하지만 래더 다이어그램만으로 공정을 설계하는 것은 직관적이지만, 체계적인 설계 접근법이 부족할 수 있다. 이에 따라 Petri Net 을 모델링 도구로 활용하여 PLC 자동화 프로그램을 설계하고 변환하는 기법을 연구하고자 한다. Petri Net을 활용하면 시스템의 동작을 수학적으로 분석하고, 상태 변화와 이벤트 흐름을 명확하게 정의할 수 있다. 이는 동기화, 병렬 처리, 리소스 공유 문제 등을 체계적으로 모델링하는 데 강점을 가지며, 복잡한 산업 공정을 논리적으로 설계하는 데 유용하다. 2. Petri Net 개요 Petri Net은 상태(State)와 이벤트(Event)를 명확하게 정의 할 수 있는 수학적 모델로, 공정 흐름을 논리적으로 표현하는 데 강점이 있다. Petri Net의 주요 구성 요소는 다음과 같다. Place (장소) : 시스템의 상태를 나타냄 Transition (전이) : 상태 변화(이벤트)를 나타냄 Token (토큰) : 상태의 활성화를 나타냄 Arc (연결선) : Place와 Transition 간의 관계 정의 Petri Net은 순차 공정, 동기화, 병렬 프로세스를 명확하게 표현할 수 있어 산업 자동화 공정의 모델링 도구로 적합 하다. 특히 자동화 라인에서 로봇의 협업, 물류 흐름 최적화, 생산 공정 동기화 등의 분야에서 활용될 수 있다. 3. Petri Net을 PLC 코드로 변환하는 기법 Petri Net을 PLC 프로그램으로 변환하려면 LD 또는 ST 언어로 변환하는 명확한 규칙이 필요하다. 3.1 Petri Net → SFC(Sequential Function Chart) 변환 SFC(순차 기능 차트)는 PLC에서 순차 공정 및 상태 기반 제어 를 쉽게 표현할 수 있는 도구로, Pe...

[PLC] Petri Net을 ST 언어로 구현하기

Petri Net을 ST 언어로 구현하기 Petri Net은 시스템의 동작을 모델링하는 강력한 도구입니다. 이 모델은 시스템의 상태, 이벤트 발생, 그리고 상태 변화 간의 관계를 시각적으로 표현할 수 있어 다양한 시스템 설계와 분석에 활용됩니다. 오늘은 Petri Net을 ST(Structured Text) 언어로 구현하는 방법에 대해 알아보겠습니다. Petri Net 개요 Petri Net은 기본적으로 세 가지 주요 요소로 구성됩니다: Place(플레이스) : 시스템의 상태를 나타내며, 이곳에 "Token"이 존재할 수 있습니다. Transition(트랜지션) : 시스템의 상태를 변화시키는 이벤트입니다. 조건이 충족되면 활성화되어 상태를 변경합니다. Arc(아크) : Place와 Transition을 연결하는 관계입니다. 트랜지션이 활성화되면 해당 Place의 상태가 변화하게 됩니다. ST 언어로 Petri Net 구현하기 ST 언어는 PLC(Programmable Logic Controller)에서 널리 사용되는 고급 언어로, 논리적인 조건을 코드로 표현하는 데 유용합니다. Petri Net을 ST 언어로 구현하는 방식은 간단히 Place와 Transition을 변수로 정의하고, 트랜지션이 활성화될 때 Place 상태를 변경하는 방식으로 설계됩니다. 1. Place 변수 정의 Place는 시스템의 상태를 나타내는 변수로 정의됩니다. 예를 들어, "Token"이 존재하는지 여부를 BOOL 타입으로 관리합니다. VAR P1: BOOL; (* Place 1: Token 존재 여부 *) P2: BOOL; (* Place 2: Token 존재 여부 *) P3: BOOL; (* Place 3: Token 존재 여부 *) END_VAR 2. Transition 변수 정의 Transition은 시스템 상태를 변경하는 이벤트입니다. 트랜지션이 활성화될 조건을 관리하는 BO...

[PLC] MELSEC-Q MR-J4-B 서보 브레이크 배선

이미지
MELSEC-Q 서보 시리즈 중 하나인 MR-J4-B의 브레이크 배선 회로도입니다. 우선 ALM A접점은 없는 것으로 간주하겠습니다. (권장사항이나 일반적으로 잘 구성하지 않습니다.) ① 서보 앰프가 구동준비 상태가 되면 DOCOM->MBR 회로를 거쳐 릴레이(RA1)에 전원을 공급하게 됩니다. ② 전원이 인가된 릴레이(RA1)의 A접점이 닫히면서 브레이크용 전원 회로에 전류가 흐릅니다. ③ 모터에 내장된 브레이크 코일에 전원이 인가되어 브레이크가 해제됩니다. 유의사항은 릴레이에 병렬로 연결된 다이오드와 브레이크 코일에 병렬로 연결된 바리스터(서지 앱소버)입니다. 현장에서 접해본 대부분의 제어 판넬에서는 다이오드와 바리스터가 설치된 것을 보지 못했지만, 제가 회로를 구성하는 경우 가급적 설치하고 있습니다. RA1에 해당하는 릴레이는 다이오드가 포함된 릴레이를 구입하거나, MBR 신호를 PLC에서 받아 PLC 트랜지스터 출력으로 일반 릴레이를 동작시키는 방식으로 우회해도 됩니다. (PLC 트랜지스터 출력 모듈에는 다이오드 또는 대응품이 내장되어 있습니다.) 흔히 사용되는 HG-KR 모터 시리즈 기준으로 바리스터는 아래 기술된 것을 사용하면 됩니다. 디바이스마트나 엘레파츠에서 구매 가능합니다. 디바이스마트 : TND10V-221KB 엘레파츠 : TND10V-221KB DOCOM, MBR 연결은 CN3 커넥터를 통해 수행하며 핀 번호는 아래와 같습니다. 브레이크용 DC 파워서플라이와 제어용 DC 파워서플라이는 별도로 구분해서 사용하는 것이 권장사항입니다. 브레이크의 코일에 DC 전원 공급이 끊기는 순간 역기전력에 의해 높은 전압이 발생됩니다. 바리스터는 이 전압을 상쇄시키기 위해 설치하는 것입니다. 만약 바리스터를 설치하지 않는다면, 브레이크용 DC 파워서플라이는 별도로 설치하길 권장합니다. 끝.

[PLC] MELSEC-Q 시리즈 CPU RS-232C 6핀 커넥터 핀맵

이미지
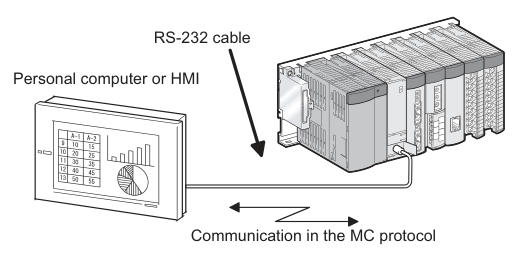
MELSEC-Q 시리즈 CPU 모듈 중에 RS-232C 6핀 포트를 내장하고 있는 제품들이 있습니다. 해당 포트를 통해 MC 프로토콜을 이용한 HMI 연결 등을 수행할 수 있습니다. 우선 GX Works2 소트프웨어 PLC Parameter 항목에서 아래 항목을 체크하여 기능 활성화를 합니다. 커넥터 규격은 Mini-Din 6Pin이며, 일반적으로 PS2 커넥터로 통칭됩니다. 핀맵은 아래와 같습니다. 정품 케이블 모델명은 QC30R2 입니다. 해당 케이블이 가격이 저렴한 편이 아니기 때문에, 아래 그림과 같이 납땜용 커텍터를 사용하여 제작합니다. 구입은 쿠팡, 디바이스마트나 엘레파츠 등에서 할 수 있습니다. [쿠팡] https://link.coupang.com/a/bynEN1 (이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.) [디바이스마트] https://www.devicemart.co.kr/goods/view?no=12532628 [엘레파츠] https://www.eleparts.co.kr/goods/view?no=12411050 M2I HMI 기준으로 배선 예시입니다. 끝.

[PLC] 래더 다이어그램과 PLC

이미지
래더 다이어그램과 PLC 래더 다이어그램은 전기적 작동 순서를 나타내는 전통적인 방법이자 현재에도 널리 사용되고 있습니다. 래더 다이어그램은 한 장치의 활성화 또는 켜짐이 미리 결정된 이벤트 순서에 따라 다른 장치를 켜는 방식으로 필드 장치의 상호 연결을 나타냅니다. 아래 그림은 간단한 전기 래더 다이어그램을 보여줍니다. 래더 다이어그램 예시 원래 래더 다이어그램은 기계나 장비를 제어하는 데 사용되는 배선 논리 회로를 나타내기 위해 고안되었습니다. 산업계에서 널리 사용됨에 따라 설계자 및 장비 사용자에게 제어 정보를 전달하는 표준 방법이 되었습니다. 래더 다이어그램은 사용 및 해석이 쉽고 업계에서 널리 수용되었기 때문에 PLC의 프로그래밍 언어가 래더 다이어그램을 모방하는 것은 자연스러운 일이었습니다. PLC의 목적은 기존 래더 다이어그램으로 설계되어 전선과 릴레이로 구성된 시스템을 보다 저렴하고 안정적인 방식으로 대체하는 것입니다. PLC는 소프트웨어 명령어를 사용하여 기존 래더 다이어그램 상 물리적으로 구현해야 하는 유선(wired) 상호 연결을 CPU에 논리적으로 구현합니다.  아래 그림은 위 예시용 래더 다이어그램을 PLC 형식으로 변환하는 과정을 보여줍니다.  물리적 I/O 필드 장치는 입력 및 출력 인터페이스에 연결되는 반면, 래더 프로그램은 PLC 내부에서 물리적 배선과 유사한 방식으로 구현됩니다(즉, 하드배선 대신 PLC CPU 내부에 소프트웨어적으로 배선됨). 앞서 언급했듯이 CPU는 입력 상태를 읽고 프로그램에 따라 출력 인터페이스를 활성화 시키고, 출력 인터페이스에 물리적으로 연결된 실제 출력 장치를 제어합니다. PLC 프로그램에서 명령어들은 참조하는 메모리 주소가 있습니다. 입출력 인터페이스에 할당된 메모리가 있고, PLC 명령어는 해당 메모리 주소를 참조하여 물리적으로 연결된 입출력 장치와 상호작용하게 됩니다. 끝.

[PLC] 릴레이

이미지
릴레이 (Relay) 릴레이의 구조 및 동작에 대해 알아보겠습니다. 릴레이 구조 릴레이 기반 제어 시스템에서 가장 핵심인 릴레이에 대해서 알아보겠습니다. 가장 기본적인 전기기계적(Electromechanical Relay) 범용(General-Purpose) 릴레이를 기반으로 설명하겠습니다. 아래 그림은 릴레이 구조적 개념도이며 코일에 전원이 인가되지 않은 상태를 나타내고 있습니다. 코일에 전원이 인가되지 않으면 스프링 장력에 의해 위 그림의 화살표 방향으로 힘이 작용합니다. 결과적으로 COMMON 접점과 N.C.(Normally Closed) 접점이 연결되게 됩니다. 아래 그림은 코일에 전원이 인가된 경우입니다. 전원이 인가된 코일은 전자석이 되어 금속을 끌어 당기게 되고 위 그림에서 화살표 방향으로 힘이 작용하게 됩니다. 따라서 COMMON 접점과 N.O.(Normally Opened) 접점이 연결이 됩니다. 릴레이를 IEC 기호로 나타내면 아래와 같습니다. A1, A2는 코일의 전원 인가용 점접을 의미합니다. 11은 COMMON 접점, 12는 N.C. 접점, 14는 N.O. 접점을 의미합니다. 제어 릴레이 (Control Relay) 제어 릴레이는 제어용 회로 구성이 주 목적인 릴레이입니다. 저전압 코일을 사용하며 다수의 접점을 내장하는 것이 특징입니다. 접점들은 단일 코일의 동작에 동기화되어 움직이게 됩니다. 즉, 코일에 전원이 비인가 상태인 경우 모든 N.C. 접점이 각 COMMON 접점과 연결되고, 코일에 전원이 인가되면 되면 모든 N.O. 접점이 각 COMMON 접점과 연결되는 형태입니다. 보편적으로 사용되는 제어 릴레이의 정격 전류는 5~10 A, 정격 전압은 220 VAC 또는 24 VDC입니다. 전자 접촉기 (Magnetic Contactor) 전자 접촉기는 좀 더 큰 범위의 전류나 전압을 다루기 위한 릴레이의 한 종류입니다. 현업에서는 통칭 MC라고 합니다. 전자 접촉기 외형은 아래와 같습니다. 위 그림에서 A1, A2는 코일 전원용 접점이...

[PLC] 스위치

이미지
스위치 스위치는 여러가지 형태와 기능이 있지만, 가장 널리 쓰이는 몇 가지 스위치를 통해 기본 개념에 대해 알아 보겠습니다. 푸시버튼 (Pushbutton) 푸시버튼은 가장 널리 사용되는 스위치입니다. 푸시버튼은 크게 두 가지 형태가 있습니다. 버튼이 눌리는 동안에만 출력 접점이 붙는 momentary 타입과, 버튼이 한 번 누르면 해제할 때까지 출력 접점이 붙어 있는 maintained 타입이 있습니다. maintained 타입은 누름상태를 해제하기 위해 버튼을 한 번 더 눌러야 합니다. 아래 그림은 스위치의 접점 타입에 따른 래더 다이어그램 기호입니다. 스위치의 출력 접점은 크게 두 가지 형태가 있습니다. 스위치를 눌렀을 때 출력 접점이 연결되어 접점 간 전류가 흐르게 되는 N.O. (Normally Opened) 타입과 스위치를 눌렀을 때 출력 접점의 연결이 끊어져 전류가 차단되는 N.C. (Normally Closed) 타입이 있습니다. 제품에 따라서, 하나의 스위치에 접점 증설이 가능한 형태도 존재합니다. 이 때 N.O. / N.C. 형태를 섞어서 사용할 수도 있습니다. 위 그림의 기호는 momentary 스위치를 나타내며, maintained 타입의 스위치는 조금 다른 기호를 사용하지만, 래더 다이어그램 상에는 편의상 momentary 스위치와 동일한 기호로 스위치 접점을 기술되기도 합니다. 자주 반복적으로 사용되거나 비상정지 용도로는 아래 그림과 같이 버섯 머리 형태의 머시룸(Mushroom) 푸시버튼이 주로 사용됩니다. 비상버튼용 버섯머리 푸시버튼의 경우 눌려진 상태에서 복귀하기 위해서는 강제로 당기거나 시계방향으로 돌려야 합니다. 아래 그림은 버섯머리 푸시버튼의 래더 다이어그램 기호입니다. 끝.